Artykuł sponsorowany
Dlaczego ssawki podciśnieniowe w cobotach i branżach regulowanych wymagają innych kryteriów
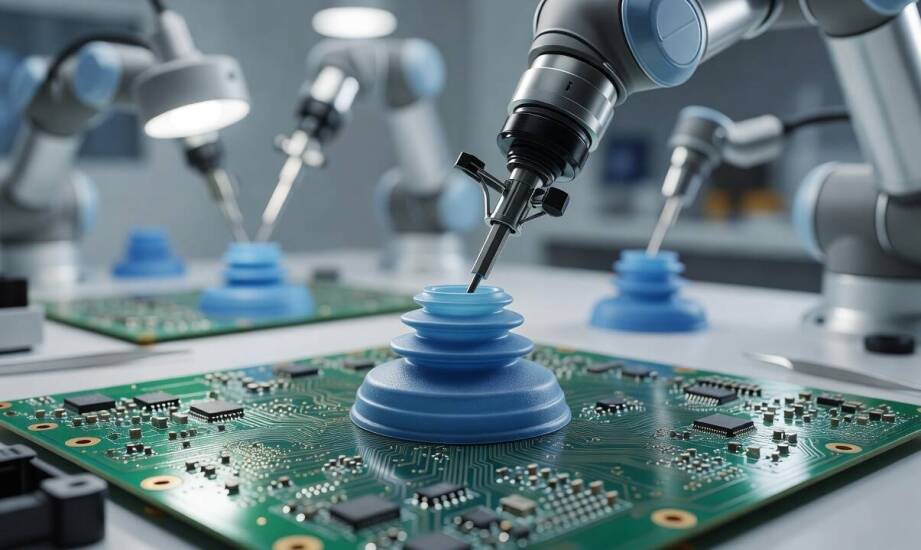
W standardowej aplikacji z robotem przemysłowym masywny chwytak podciśnieniowy przenosi detale bez większych problemów. Sztywny układ kinematyczny i wysoki udźwig maszyny pozwalają na ignorowanie wagi samego narzędzia roboczego. Sytuacja ulega radykalnej zmianie, gdy to samo zadanie trafia na stanowisko z robotem współpracującym. W przypadku cobota dotychczasowa ssawka szybko ujawnia swoje konstrukcyjne ograniczenia. Całkowita masa osprzętu musi pozostać niska, a ewentualna kolizja z operatorem wymusza natychmiastowe zatrzymanie ruchu przy bardzo małej sile uderzenia. To sprawia, że inżynierowie automatycy muszą zupełnie inaczej podchodzić do projektowania układów chwytających.
Jak coboty zmieniają parametry układu chwytającego
Roboty współpracujące funkcjonują w trybie ograniczonej mocy i siły, co wynika bezpośrednio z wytycznych technicznych ISO/TS 15066. Taka specyfika pracy wymusza stosowanie lekkich narzędzi końcowych i krótszych przewodów pneumatycznych. Mniejsza sztywność samego ramienia robota zwiększa ryzyko oderwania przenoszonego elementu przy gwałtownych przyspieszeniach bocznych. Ograniczony udźwig cobota sprawia, że każdy dodatkowy gram osprzętu zmniejsza użyteczną masę przenoszonego ładunku. Inżynierowie dobierają przyssawki przemysłowe ze szczególnym uwzględnieniem stosunku ich wagi do generowanej siły trzymania.
Geometria kołnierza oraz kształt wargi uszczelniającej decydują o stabilności chwytu w dynamicznym środowisku pracy. Modele płaskie z wewnętrznym ożebrowaniem doskonale utrzymują gładkie i sztywne detale, minimalizując ryzyko poślizgu podczas zmiany trajektorii. Wersje mieszkowe radzą sobie z powierzchniami lekko zakrzywionymi, ponieważ ich harmonijkowa budowa skutecznie kompensuje różnice wysokości. Z kolei w przypadku elementów chropowatych specjaliści najczęściej wybierają uszczelnienia piankowe lub konstrukcje wielowargowe. Dobór odpowiedniej średnicy wpływa na siłę nośną, którą zawsze należy przeliczać z uwzględnieniem przeciążeń.
Różne powierzchnie wymagają odmiennego podejścia do generowania próżni. W szybkich cyklach produkcyjnych tradycyjne ssawki mieszkowe potrzebują więcej czasu na powrót do pierwotnego kształtu po odcięciu podciśnienia. Ogranicza to ich wydajność przy maszynach o wysokich taktach. Na detalach mocno zabrudzonych lub porowatych zwykłe wargi gumowe szybko tracą szczelność. Wymusza to stosowanie układów o podwyższonym przepływie, potrafiących utrzymać odpowiednie parametry pomimo strat powietrza.
Wymagania branżowe i stabilność podciśnienia
Specyficzne środowiska produkcyjne nakładają na chwytaki dodatkowe obostrzenia materiałowe i prawne. W przemyśle spożywczym oraz farmaceutycznym wszystkie elementy mające kontakt z produktem muszą spełniać surowe normy czystości. Konstruktorzy dobierają w takich sytuacjach komponenty realizujące wymagania FDA oraz przepisy unijnego rozporządzenia (WE) nr 1935/2004. Najczęściej wykorzystuje się silikon klasy spożywczej. Tworzywo to wykazuje pełną odporność na agresywne środki myjące używane w procesach czyszczenia, nie pozostawiając śladów na przenoszonej żywności.
Zupełnie inne wyzwania stoją przed zakładami zajmującymi się montażem układów elektronicznych. Komponenty i płytki PCB są niezwykle wrażliwe na wyładowania elektrostatyczne, które mogą trwale uszkodzić ścieżki sygnałowe. Rozwiązaniem tego problemu pozostają ssawki wykonane ze specjalnych mieszanek przewodzących lub półprzewodzących, takich jak modyfikowany kauczuk EPDM. Dzięki nim narzędzie skutecznie odprowadza nagromadzone ładunki elektryczne i chroni delikatne podzespoły przed przebiciem.
Właściwy materiał uszczelnienia to jednak tylko część sukcesu w regulowanych branżach. Równie istotna pozostaje stabilność podciśnienia w całym układzie pneumatycznym podczas pracy ramienia. Generator próżni musi na bieżąco kompensować niedokładności powierzchni detalu oraz drobne nieszczelności układu. Zapewnienie stałej siły trzymania podczas gwałtownych ruchów zapobiega upuszczeniu ładunku. Ma to krytyczne znaczenie dla bezpieczeństwa ludzi przebywających w tej samej strefie roboczej.
Właściwe projektowanie systemów chwytających wymaga spojrzenia na proces technologiczny z szerszej perspektywy. Inżynier zawsze rozpoczyna pracę od dokładnej analizy parametrów detalu, specyfiki cyklu produkcyjnego oraz warunków panujących w otoczeniu maszyny. Dopiero po zdefiniowaniu tych zmiennych następuje faza wyboru konkretnych materiałów i typów przyssawek. Błąd popełniony na etapie wczesnych obliczeń niemal zawsze skutkuje niestabilnością całego gniazda zrobotyzowanego.
W tak złożonych procesach automatyzacji sprawdzają się podmioty dysponujące odpowiednim zapleczem inżynieryjnym. Projektowaniem chwytaków opartych na modelach 3D zajmuje się marka Raftor. Dostarcza ona części sprzętowe dla nowoczesnych systemów robotyki przemysłowej. Firma wykorzystuje sprawdzone technologie pneumatyczne, które bezproblemowo odnajdują się w klasycznych procesach produkcyjnych oraz aplikacjach opartych na cobotach.
Kategorie artykułów
Polecane artykuły

Matowe baterie w łazience — kiedy powłoka PVD i twarda woda zmieniają wybór
Wybór matowej armatury do łazienki często zaczyna się od zachwytu nad jej subtelnym i nowoczesnym wyglądem. Tego typu elementy doskonale wpisują się w minimalistyczne aranżacje wnętrz. Architekci doceniają nieszablonowy charakter wykończenia pozbawionego sztucznego połysku. Ciemne lub szczotkowane d
Jak przygotować teren pod wesele pod namiotem, by chronić ogród i wygodę gości
Organizacja uroczystości pod gołym niebem wymaga pogodzenia estetyki z zaawansowaną logistyką. Ogród przygotowany pod przyjęcie weselne musi zachować lekki i naturalny wygląd, choć przed samym wydarzeniem staje się placem montażowym dla ciężkich konstrukcji. Zabezpieczenie trawnika, wyznaczenie dróg